

1. 서 론
2. 전처리-후처리 프레임워크 및 대상 자료
2.1 전체 프레임워크 개요
2.2 대상 지점 및 자료 특성
2.3 실시간 전처리 단계
2.4 사후 정밀 후처리 단계
2.5 단계별 성능 평가지표
3. 원시 유속 시계열의 전처리 단계별 결과 평가
3.1 참조유속 검토
3.2 퍼지 기반 1차 전처리 성능 평가
3.3 Hampel 기반 2차 전처리 성능 평가
4. 전처리된 유속 시계열의 후처리 단계별 결과 평가
4.1 중앙창 Hampel 기반 1차 후처리 성능 평가
4.2 0-위상 이동평균 기반 최종 처리 성능 평가
5. 결 론
1. 서 론
최근 전자파표면유속계를 활용한 비접촉식 유속 계측기술이 발전되면서 하천 유속 시계열의 실시간 생산과 활용이 확대되고 있다(Huang et al., 2023; Zhou et al., 2024; Lee et al., 2025). 실시간 유속자료는 홍수 예·경보 시스템과 하천 구조물 운영, 수문모델의 동적 보정, 자연하천의 유량 산정 등 다양한 수문 의사결정 과정에서 핵심 입력자료로 활용된다(Li et al., 2015; Zhang et al., 2019; Song et al., 2023). 또한 농업용수 관리와 같은 수자원 운영 분야에서도 실시간 하천수 사용량을 산정하기 위한 기초자료로 사용되고 있다(Baek et al., 2020). 이러한 유속자료의 실시간 활용 환경에서는 자료의 즉시성과 안정성이 동시에 요구되기 때문에 관측 단계에서부터 신뢰성 있는 시계열 품질을 확보하는 것이 매우 중요하다.
계측기술의 발전에도 불구하고 실시간으로 관측되는 원시 유속 시계열의 품질은 활용 요구를 직접적으로 충족할 수 있는 수준은 아니다(Wang et al., 2019; Fulton et al., 2020). 이는 원시 시계열에 포함된 복합적인 이상 변동으로 자료의 안정성이 낮아지기 때문이다. 실제 관측자료에는 난류 및 유동 불안정성에 따른 고주파 변동과 센서 오차 및 통신 장애에 의한 스파이크형 이상치, 측정 노이즈가 함께 포함되며, 원시 유속 시계열은 정상적인 흐름 신호와 서로 다른 원인의 이상 변동 성분이 중첩된 형태로 나타난다. 이를 직접 활용할 경우 첨두유속과 상승·하강 기울기, 유량 산정 결과 등 수문해석의 신뢰도가 저하될 수 있고(Costa et al., 2006), 특히 실시간 의사결정이 필요한 분야에서는 불확실성을 증가시키는 주요 원인이 된다.
실시간 의사결정 환경에서는 시계열의 시간적 위치와 변화 구조가 중요한 의미를 가지므로, 노이즈 제거와 함께 수문학적 형태 보존을 동시에 고려할 필요가 있다(Wendi et al., 2019; Fileni et al., 2023; Arash et al., 2025). 그러나 원시 시계열에 혼재하는 다양한 오류 특성으로 인해 단일 필터링 방식만으로는 이러한 요구를 동시에 만족하기 어렵다(Parsheh et al., 2010; Islam and Zhu, 2013). 강한 필터링은 고주파 노이즈 제거에는 효과적이지만 첨두유속과 시간 구조를 왜곡할 수 있으며(Wahl, 2003; Parsheh et al., 2010), 반대로 보수적인 필터링은 형태 보존에는 유리하지만 잔류 이상치를 충분히 제거하지 못하는 문제가 있다(Jesson et al., 2013). 또한 실시간 환경에서는 미래 시점의 정보를 활용할 수 없는 인과적 제약이 존재하여 비실시간 평활화 기법을 그대로 적용할 수 없다. 이에 실시간 유속 시계열의 품질개선을 위해서는 오류 유형과 활용 목적에 따라 처리 단계를 구분하고, 각 단계에서 서로 다른 보정 기능을 수행하는 처리 구조가 요구된다.
유속 및 수문 시계열의 실시간 품질 개선을 위해 규칙 기반과 통계 기반, 기계학습 기반의 다양한 접근이 제안되어 왔다. Wang et al. (2019)는 연속 표면유속 자료를 대상으로 수위-표면유속 관계 및 인접한 두 표면유속계 간 회귀관계, 수위 임계값을 이용한 규칙 기반 필터링을 통해 스파이크형 이상치와 저수위 구간의 저주파 변동을 완화하였다. Joo et al. (2022)는 Hampel 필터를 저수지 수위 계측자료 보정에 적용하여 NSE 0.92~0.99 수준의 신뢰성을 확보하였고, Toribio et al. (2025)은 Hampel 필터를 이용하여 센서 기반 시계열의 노이즈 제거를 위한 실시간 이상탐지 적용 가능성을 제시하였다. 그러나 이러한 연구들은 단기간 반복 이상치와 연속 고주파 변동, 복합 오류 유형에 대한 대응에 한계가 있었으며, 분석을 위한 창 크기 및 임계값 설정에 따라 정상자료 왜곡과 과도한 평활화가 발생할 가능성을 함께 시사하였다. Shabbir et al. (2024)는 Hampel 필터와 decomposition 기법을 결합한 하이브리드 접근을 통해 유량 시계열의 RMSE를 최대 약 45%까지 감소시켰으나, 복잡한 전처리와 앙상블 예측 구조에 의존하여 실시간 운영성과 계산 효율 측면의 제약이 존재하였다. Kuhaneswaran et al. (2026)은 Isolation Forest, LSTM Autoencoder 등 비지도 이상탐지 기법을 수문 시계열에 적용하여 오류 탐지 성능을 비교하였으나, 일반적인 기계학습 기반 구조만으로는 계절성이나 극한 수문사상의 특성을 충분히 반영하기 어렵다고 언급하였다. 이외에도 유속과 수문 시계열의 이상치를 검출하기 위해 연합학습, 자동기계학습, 하이브리드 평활화 기반 방법 등이 제안되었다(Chen et al., 2023; Haq et al., 2024; Hofkes et al., 2024; Moraitis and Makropoulos, 2024). 그러나 기존의 결합 기법 기반 연구에서는 기준값의 정확도 향상을 위한 기능 조합에 초점을 두고 있으며, 연속적인 유속 시계열의 특성과 활용 목적을 반영하여 단계별로 구분된 처리 기법을 적용한 연구는 충분히 다루어지지 않았다.
따라서 본 연구에서는 실시간 유속 시계열을 운영 목적에 따라 안정적으로 활용할 수 있도록 전처리와 후처리를 기능적으로 분리한 단계적 품질개선 프레임워크를 제안하고자 한다. 전처리 단계는 실시간 적용을 전제로 하며, 온라인 갱신이 가능한 구조에서 수위-유속 관계를 반영한 참조유속을 생성하고, 규칙 기반 필터와 통계 기반 필터를 결합하여 스파이크형 이상치와 국지 변동을 완화하도록 구현하였다. 후처리 단계는 비실시간 환경에서 양방향 시간 정보를 활용하여 전처리 이후 잔류하는 이상치와 고주파 변동을 정밀하게 보정하고, 첨두유속, 기울기, 유속 합계 등 수문학적 형태 보존 지표를 고려하여 최종 평활화 강도를 선정하도록 구성하였다. 이를 통해 시계열의 실시간 안정화를 위한 전처리와 사후 분석을 위한 형태 보존형 비실시간 후처리 기능을 분리하고, 각 단계의 목적에 따라 보정 기능과 평가 기준이 구분된 구조를 구축하였다.
2. 전처리-후처리 프레임워크 및 대상 자료
2.1 전체 프레임워크 개요
본 연구에서는 실시간 유속 시계열의 품질 개선을 위해 Fig. 1과 같이 전처리와 후처리로 구성된 단계적 프레임워크를 적용하였다. 전처리 단계는 실시간 활용성 확보를 목적으로 하며, 미래 시점의 정보를 사용할 수 없는 인과적 조건에서 이상변동 완화 및 고주파 단기변동성 제거를 통한 시계열 안정화를 수행한다. 후처리 단계에서는 사후 분석을 위해 전처리 이후에도 잔류하는 국지적 고주파 변동을 정밀하게 정제하고 수문학적 형태 보존 조건을 만족하는 범위에서 최종 평활화를 진행한다.
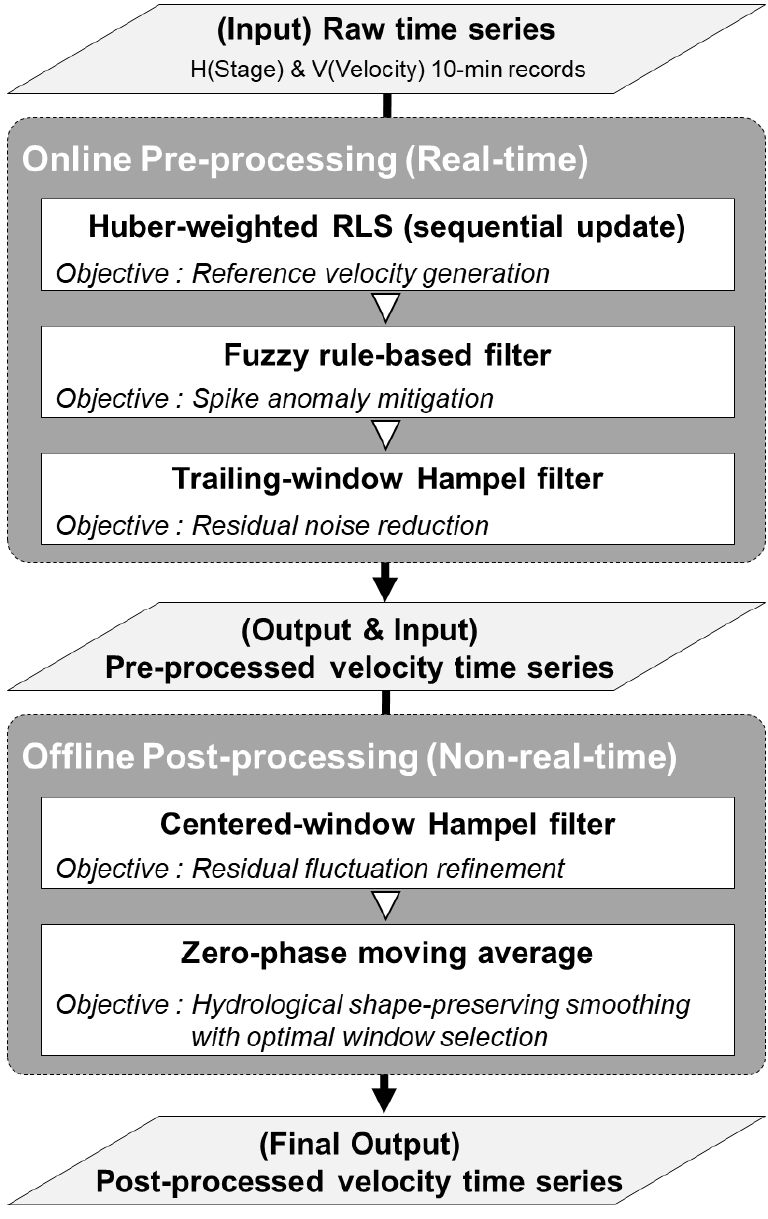
전처리 단계는 Huber 가중 재귀적 최소자승법(Recursive Least Squares, RLS)과 퍼지 규칙 필터, 후행창 Hampel 필터로 구성된다. RLS 모델은 순차 갱신 구조를 통해 실시간 수위-유속 관계가 반영된 참조유속을 생성하고, 퍼지 규칙 필터는 참조유속과 측정유속 간 편차를 이용해 스파이크형 이상치를 완화한다. 후행창 Hampel 필터는 퍼지 보정 이후에도 남아 있는 국지적 잔류 변동을 실시간 조건에서 추가 정제한다. 후처리 단계에서는 중앙창 Hampel 필터와 0-위상 이동평균 필터를 순차적으로 적용하였다. 중앙창 Hampel 필터는 양방향 시간 정보를 이용하여 잔류 단기변동성을 재검토하고, 0-위상 이동평균 필터는 첨두유속과 시간 구조의 왜곡을 최소화하면서 미세 고주파 변동을 완화한다. 각 필터는 서로 다른 오류 유형을 분담하여 기능하도록 설계되었다. 이를 통해 단일 필터 적용 시 발생할 수 있는 과도한 평활화와 잔류 고주파 변동 문제를 줄이고, 실시간 안정화와 사후 정밀 보정의 목적을 동시에 만족시키고자 하였다.
2.2 대상 지점 및 자료 특성
전처리 및 후처리 프레임워크의 성능을 다양한 조건에서 검증하기 위하여 스파이크형 이상치, 고주파 변동, 수위-유속 관계 산포 등 변동 특성이 서로 다른 6개 관측 지점을 선정하였다. 분석에 사용된 자료는 10분 간격으로 관측된 실시간 수위(H) 및 유속(V) 시계열이며, 각 지점의 대표 시계열을 일관되게 구성하기 위해 다수의 전자파표면유속계 가운데 주흐름부에 설치된 대표(Master) 유속계의 자료를 활용하였다. 유속계는 SOMMER사의 RQ-30이며, 장비 사양은 다음 Table 1과 같다. 분석 기간은 2025년 홍수기 중 자료의 연속성이 확보되고, 수위의 상승-첨두-하강 과정에서 유속의 동적 변화가 뚜렷하게 나타나는 대표 사상 구간으로 선정하였다. 이를 통해 제안된 필터 구조가 수문학적 유속 변화의 형태를 보존하면서 이상 변동을 완화할 수 있는지 검토하였다.
Table 1.
Technical specifications of the radar-type surface velocity meter
| Item | Specification |
| Model | RQ-30 |
| Operating frequency | 24 GHz |
| Accuracy | ±0.01 m/s; ±1% of Full Scale (FS) |
| Measurement range | 0.10~15.00 m/s |
| Resolution | 1 mm/s |
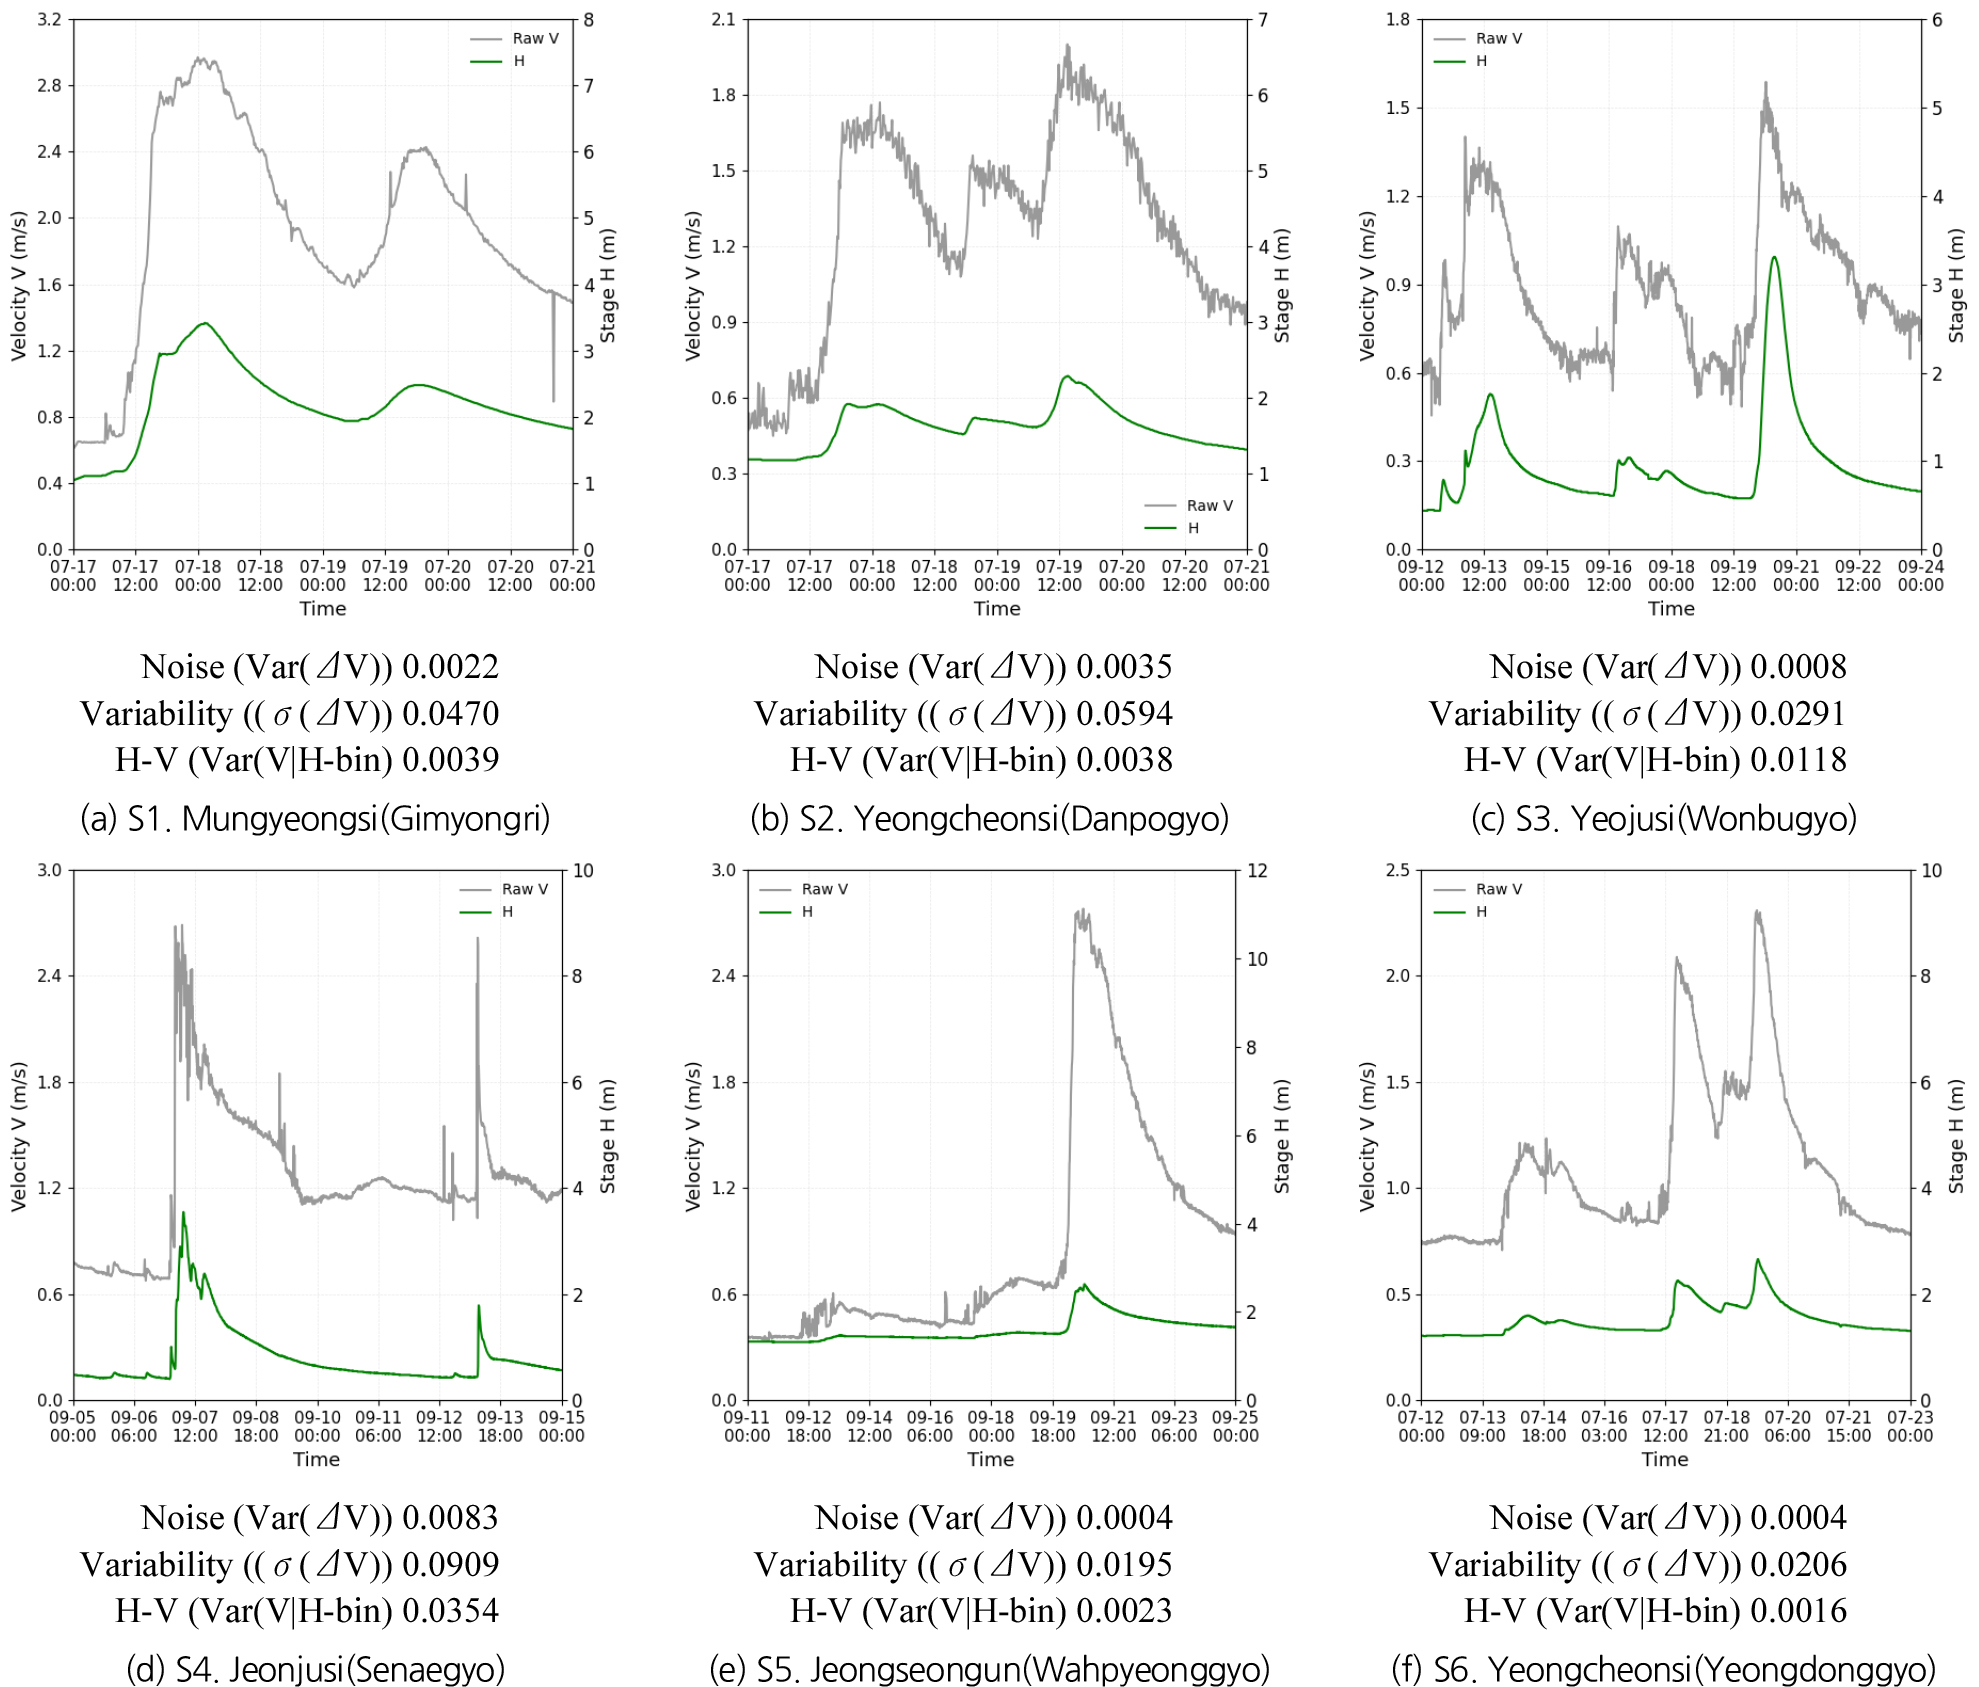
대상 시계열의 변동 특성을 정량적으로 평가하기 위해 유속 변화량 분산(Var(ΔV))과 변동성(σ(ΔV)), 수위-유속 관계 산포(Var(V|H-bin))를 산정하였으며(Fig. 2), 지점별로 상이한 오류 구조를 확인하는 기준으로 활용하였다. 각 지표에 따른 지점의 특성은 다음과 같이 구분된다. S1(문경시(김용리))과 S4(전주시(세내교)) 지점은 스파이크형 이상치와 높은 변동성이 동시에 나타나는 복합적인 오류 특성을 가지며, S2(영천시(단포교)) 지점은 고주파 노이즈가 지배적인 시계열 특성을 보인다. S3(여주시(원부교)) 지점은 수위-유속 관계의 산포가 크게 나타나는 난류 및 불안정 유동 조건을 반영하며, S5(정선군(와평교))와 S6(영천시(영동교)) 지점은 상대적으로 안정적이고 홍수파에 의한 변동 특성을 가지는 시계열로 분류된다. 이와 같이 상이한 변동 특성을 갖는 지점들을 포함함으로써, 제안된 프레임워크가 특정 유형의 오류에만 국한되지 않고 다양한 수문 조건에서 적용 가능한지를 종합적으로 검증할 수 있도록 구성하였다.
2.3 실시간 전처리 단계
2.3.1 학습 모델 기반 참조유속 생성
유속은 수위와의 물리적 관계에 의해 결정되며, 동일 수위 조건에서도 난류 및 측정 오차에 의해 일정 범위의 변동을 갖는다. 이러한 특성으로 인해 단순 통계적 기준만으로는 실시간 유속 시계열에서 이상치를 안정적으로 판별하기 어렵다. 이에 본 연구에서는 수위-유속 관계의 온라인 학습이 가능한 구조의 RLS 모델을 구현하여 각 시점의 참조유속을 생성하고, 이를 후속 퍼지 단계에서의 이상치 판단 참조값으로 활용하였다.
RLS는 새로운 관측값이 유입될 때마다 모델 계수를 갱신하는 구조를 가지며, 실시간 데이터 환경에서 동적 관계를 추적하는 데 적합하다. 유속은 수위의 함수로 표현하였으며, 계산 효율성과 비선형성 표현을 고려하여 2차 다항식 형태의 설계벡터를 사용하였다(Eq. (1)).
여기서, 는 시각 t에서의 측정유속(m/s), 는 시각 t에서의 측정수위(m), 는 수위 기반 설계벡터(), 는 시각 t에서의 회귀계수 벡터(초기 계수 =0), 는 측정오차, 는 다항식 차수를 의미한다.
RLS 모델은 망각계수를 포함한 가중 최소자승 형태로 구성하였다(Eq. (2)). 이를 통해 과거 관측값의 영향은 점진적으로 줄이고, 최근 관측값을 더 크게 반영하여 시간에 따라 변화하는 수리조건에 적응하도록 하였다.
여기서, 는 시각 t에서의 목적함수, 는 시점 i에서의 수위, 𝜆는 망각계수(0<𝜆≤1)로 𝜆=1인 경우 모든 과거 데이터를 동일하게 반영하는 누적 최소자승 형태가 되며, 𝜆<1인 경우 최근 관측값에 더 높은 가중치가 반영된다. 본 연구에서는 망각계수(𝜆)를 0.995로 설정하여 홍수사상 중 수위-유속 관계 변화에는 점진적으로 적응하고, 단기 스파이크나 순간적 고주파 변동이 참조유속 산정에 과도하게 반영되는 것을 억제하도록 하였다.
모델 계수는 새로운 관측값이 유입될 때마다 예측값과 잔차, 칼만 게인, 공분산 행렬을 순차적으로 갱신하는 방식으로 업데이트된다(Eqs. (3a), (3b), (3c), (3d), (3e)).
여기서, 는 참조(예측)유속, 는 잔차, 는 공분산 행렬, 는 업데이트 크기, 는 업데이트 가중치를 의미한다.
센서 오류나 통신 이상으로 인한 큰 편차가 모델 학습을 왜곡하지 않도록 Huber 가중을 적용하였다(Eqs. (4a) and (4b)). 표준잔차가 임계값을 초과하는 경우에는 업데이트 가중치를 낮추어 이상치가 회귀계수 갱신에 미치는 영향을 제한하였다. 또한 초기 워밍업 구간(50개)과 초기 공분산()을 설정하여 초기 계수 불확실성을 크게 두어 계수의 갱신이 충분히 이루어지도록 하고, 모델이 안정화되기 전의 예측값이 보정 결과에 직접 반영되지 않도록 하였다.
여기서, 는 표준잔차이며, 가 작은 경우 =1이면 정상 학습, 가 큰 경우 <1이면 이상치의 영향 축소, 는 Huber 임계값(1.5)을 의미한다.
2.3.2 퍼지 규칙 기반 필터
RLS 기반 참조유속을 모든 시점에서 측정유속의 대체값으로 사용할 경우 정상 데이터의 불필요한 보정과 시계열의 연속성 저하가 발생할 수 있다. 이에 측정유속과 참조유속을 조건에 따라 가중 결합하는 퍼지 규칙 필터를 적용하였다. 퍼지 필터는 하드 게이트 단계와 퍼지 추론 단계로 구성하였다. 일반적으로 동일 수위 조건에서 난류 및 측정 오차에 의해 유속은 약 10% 내외의 변동을 보일 수 있으며(Turnipseed and Sauer, 2010), 하천 유량 측정에서는 자연환경과 장비 정확도 및 운영조건 등에 따른 누적 측정불확도가 약 6~19% 범위로 보고된 바 있다(Harmel et al., 2006). 이를 고려하여 하드 게이트 단계에서는 수리학적 변동 범위를 상회하는 급격한 편차를 선별하기 위해 측정유속과 참조유속 간 상대오차가 0.2(20%)를 초과하는 경우 스파이크형 이상치로 판단하고 참조유속으로 대체하도록 하였다(Eqs. (5a), (5b), (5c)). 상대오차가 임계값 이하인 경우에는 퍼지 추론을 통해 보정 강도를 연속적으로 결정하도록 하였으며, 보정강도계수()는 싱글톤 가중평균법으로 산정하였다.
여기서, 는 측정유속, 는 참조유속, 는 측정유속과 참조유속 간 상대오차, 는 시각 t에 대한 유효 보정계수, 는 퍼지 추론 기반 보정강도계수, , , 는 퍼지 규칙에 따른 가중치를 의미한다.
퍼지 추론 단계에서는 Table 2를 통해 나타낸 바와 같이 상대오차()와 수위변화율(), 표준잔차()를 동시에 고려하여 측정유속과 참조유속의 혼합 비율인 보정강도()를 결정하였다. 는 측정유속이 참조유속으로부터 이탈한 정도를 나타내는 주 판단 기준으로 사용하였으며, 그 정도가 Low에 해당하는 경우 측정유속을 대부분 유지하고, High인 경우에는 참조유속의 반영 비율을 높이도록 하였다. 는 수위 상승, 정체, 하강 상태에 따라 중간 수준의 편차를 해석하기 위한 보조 변수로 적용하였으며, 수위 상승 구간에서는 또는 가 중간 수준 이상으로 나타나는 경우 참조유속이 더 크게 반영되도록 하였다. 는 RLS 참조유속으로 설명되기 어려운 잔차의 크기를 반영하는 모델 기반 보조 판단 기준으로 사용하였으며, 그 값이 Large에 해당하는 경우 가 20% 이하이더라도 높은 보정강도가 부여되도록 설정하였다. 보정유속은 다음 Eq. (6)과 같이 측정유속과 참조유속의 가중합으로 계산된다. 이때 =0이면 측정유속값이 그대로 유지되며, =1이면 참조유속값으로 완전히 대체된다. 0<<1이면 두 값의 가중 혼합 형태로 보정이 수행되도록 하여 시계열의 연속성을 확보하였다.
여기서, 는 퍼지 필터가 적용된 보정유속이다.
Table 2.
Fuzzy rule base for determining the correction strength coefficient
2.3.3 후행창 Hampel 기반 필터
퍼지 규칙 필터는 참조유속과 측정유속 간 편차가 큰 구간을 중심으로 작동하여 임계값 이하의 국지적 스파이크나 짧은 구간의 잔류 변동이 남을 수 있다. 이를 보완하기 위해 전처리의 마지막 단계에서는 후행창 Hampel 필터를 적용하였으며, 각 필터의 역할을 명확히 분리함으로써 전처리 단계에서 과도한 보정이 발생하는 것을 방지하였다.
Hampel 필터는 이동 창 내 중앙값과 중앙절대편차(MAD)를 이용하여 국지적 고주파 변동성을 판단하는 강건 통계 필터로, 특정 시점의 값이 전체 시계열이 아닌 인접한 데이터 집합과 비교 및 평가되어 단일 시점에서 발생하는 국지적 스파이크를 효과적으로 탐지할 수 있다. 전처리 단계에서는 실시간 적용성을 유지하기 위해 현재 시점과 과거 자료만을 사용하는 후행창 구조를 사용하였다(Eqs. (7a) and (7b)). 센서 오류나 통신 이상에 의해 발생되는 스파이크형 이상치는 주로 1~2스텝(10~20분) 규모로 나타나는 반면, 수문학적 변화는 수 시간 이상의 시간 스케일에서 발생된다. 이러한 시간 스케일 차이를 고려할 때 후행창 크기는 단기 스파이크를 포함하면서도 정상적인 수문 변동을 과도하게 평활화하지 않는 범위로 설정되어야 하므로, 후행창 크기는 5스텝(50분)으로 설정하였다. 고주파 단기변동 판정을 위한 임계배수는 3으로 설정하였으며, 후행창 내에서 현재 유속이 중앙값으로부터 임계값 이상 벗어나는 경우 해당 값을 중앙값으로 대체하고, 그렇지 않은 경우에는 퍼지 필터 결과를 유지하였다.
여기서, 는 후행창의 크기, 는 후행창 내 데이터 집합, 는 후행창 내 중앙값, 는 후행창 내 중앙절대편차, 1.4826은 정규분포 표준편차에 대한 보정계수, 𝜅는 이상치 판정을 위한 임계배수(𝜅=3), 는 후행창 Hampel에서의 이상치 판정 임계값을 의미한다.
2.4 사후 정밀 후처리 단계
2.4.1 중앙창 Hampel 기반 필터
전처리 단계는 실시간 적용을 전제로 하기 때문에 미래 시점의 정보를 사용할 수 없으며, 이로 인해 일부 잔류 이상치와 미세한 고주파 변동이 남을 수 있다. 후처리 단계에서는 이러한 한계를 보완하기 위해 중앙창 Hampel 필터를 적용하였다. 중앙창 Hampel 필터는 현재 시점을 중심으로 과거와 미래 자료를 대칭적으로 포함하는 창을 구성하고, 해당 창 내 중앙값과 MAD를 이용하여 이상변동을 판단한다(Eqs. (8a), (8b), (8c), (8d), (8e)). 이상변동 판정은 다음 Eq. (8e)의 조건에 의해 수행된다. 조건을 만족하는 경우 해당 시점의 유속은 중앙값으로 대체하고, 그렇지 않은 경우 전처리 결과값을 유지하도록 하였다. 창이 완전히 구성되지 않는 시계열 시작부와 종료부에서는 경계 왜곡을 방지하기 위해 전처리 결과를 그대로 유지하였다.
여기서, 는 중앙창의 크기, 는 반창 크기, 는 중앙창 내 중앙값, 는 중앙창 내 중앙절대편차, 는 중앙창 Hampel에서의 이상변동 판정 임계값, 은 시각 t에서의 중앙창 Hampel 기반 정제 유속을 의미한다.
2.4.2 최적 창 크기 선정 기반의 0-위상 이동평균 필터
중앙창 Hampel 필터 이후에도 연속적인 미세한 고주파 변동이 일부 잔존할 수 있다. 이러한 변동을 완화하기 위해 본 연구에서는 0-위상 이동평균 필터를 사용하였다. 일반적인 이동평균 필터는 과거 값만을 사용하므로 위상 지연이 발생할 수 있으나, 0-위상 이동평균은 현재 시점을 중심으로 한 대칭 창을 사용하여 첨두유속 시점과 상승·하강 구간의 시간적 위치 왜곡을 줄일 수 있다(Eq. (9)). 경계부에서는 대칭 창 구성이 불가능하므로 해당 구간에서는 후처리 Hampel 필터 결과를 사용하였다.
여기서, 은 창 크기 에 따른 0-위상 이동평균이 적용된 최종 유속을 의미한다.
이동평균 필터에서 핵심 문제는 창 크기 의 선택이다. 창 크기가 작으면 고주파 변동 저감 효과가 부족하고, 반대로 창 크기가 크면 수문학적 형태가 과도하게 평활화될 수 있다. 따라서 본 연구에서는 수문학적 형태 보존 기준을 만족하는 최적 창 크기를 선정할 수 있도록 다음과 같이 0-위상 이동평균 적용 전후의 통계량을 기반으로 4개의 지표를 설정하였다: 1) 인접 유속 변화량 분산 비율(); 2) 첨두유속 비율(); 3) 1시간 유속 기울기 비율(); 4) 유속 합계 비율().
(1)는 필터 적용 전후 고주파 변동 감소 평가로 정의되며, 다음 Eq. (10a)와 같이 계산된다. ≈1인 경우 노이즈 제거 효과가 부족하고, ≪1인 경우 과도한 평활화로 해석된다. 이에 0.4≤≤0.7을 적정 범위로 설정하고, 기준값 0.5와의 거리를 함께 고려하였다.
(2)는 최대유속 보존율로 정의된다(Eq. (10b)). 첨두유속이 과도하게 줄어드는 경우, 홍수 규모 판단 및 유량 산정에 오류를 야기할 수 있어 ≥0.95를 기준으로 설정하였다.
(3)는 유속 변화량의 비율을 나타내며 상승·하강 기울기 보존율로 정의된다(Eq. (10c)). 유속 상승·하강 구간의 변화 구조 보존성을 평가하며, ≥0.90을 기준으로 하였다.
(4)는 유속 기반 적분량 보존율로 정의된다(Eq. (10d)). 0-위상 이동평균 필터 적용 전후 유속의 총량 변화를 나타내며, 0.98≤≤1.02 범위를 허용기준으로 설정하였다.
여기서, 은 후처리 Hampel 필터가 적용 유속의 분산(), 은 창 크기 에 따른 0-위상 이동평균 적용 유속의 분산(), 은 후처리 Hampel 필터가 적용 유속의 최대값, 은 창 크기 에 따른 0-위상 이동평균이 적용 유속의 최대값, 은 후처리 Hampel 필터 적용 유속의 시점별 1시간 기울기의 평균, 은 창 크기 에 따른 0-위상 이동평균 적용 유속의 시점별 1시간 기울기의 평균, 은 후처리 Hampel 필터 적용 유속, 은 창 크기 에 따른 0-위상 이동평균 적용 유속을 의미한다
최적 창 크기는 다음 절차 P0~P3에 따라 선정하였으며, 보완적 선택 절차를 통해 지점별 오류 특성에 따라 모든 제약조건을 동시에 만족하지 못하는 경우에도 과도한 평활화를 피하면서 가능한 보수적인 창 크기를 선정하고자 하였다.
P0. 에 대해 형태 보존 지표 , , , 계산,
P1. 와 , 조건을 만족하고 가 적정 범위에 포함되는 후보 중 가장 작은 선택,
P2. P1을 만족하는 이 없는 경우, 와 , 조건을 만족하고 가 기준값 0.5에 가장 가까우면서 가장 작은 선택,
P3. P2를 만족하는 이 없는 경우, 가 기준값 0.5에 가장 가까우면서 가장 작은 선택.
2.5 단계별 성능 평가지표
제안된 전처리-후처리 프레임워크의 성능은 각 단계의 목적에 따라 구분하여 평가하였다(Table 3). 퍼지 기반 1차 전처리 단계에서는 급격한 이상치와 스파이크형 변동의 완화 정도를 확인하기 위해 유속 변화량의 분산(Var(ΔV))을 사용하였고, 수위-유속 관계의 산포 변화를 검토하기 위해 동일 수위대 유속 분산(Var(V|H-bin))을 함께 산정하였다. 후행창 Hampel 기반 2차 전처리와 중앙창 Hampel 기반 1차 후처리 단계에서는 잔류 국지 변동의 완화 정도를 평가하기 위해 유속 변화량의 표준편차(σ(ΔV))를 이용하였다. 이 지표는 동일 시계열에서 필터 적용 전후의 변동성 변화를 비교하기 위한 것으로, 잔류 고주파 변동의 감소 정도를 간접적으로 나타낸다. 최종 0-위상 이동평균 단계에서는 수문학적 형태 보존성을 중심으로 평가하였다. 이를 위해 와 , , 를 이용하여 형태 왜곡 정도를 확인하였으며, 최종 시계열의 물리적 반응 특성은 수위 변화량과 유속 변화량의 관계를 통해 검토하였다.
Table 3.
Evaluation metrics for each step of the proposed framework
3. 원시 유속 시계열의 전처리 단계별 결과 평가
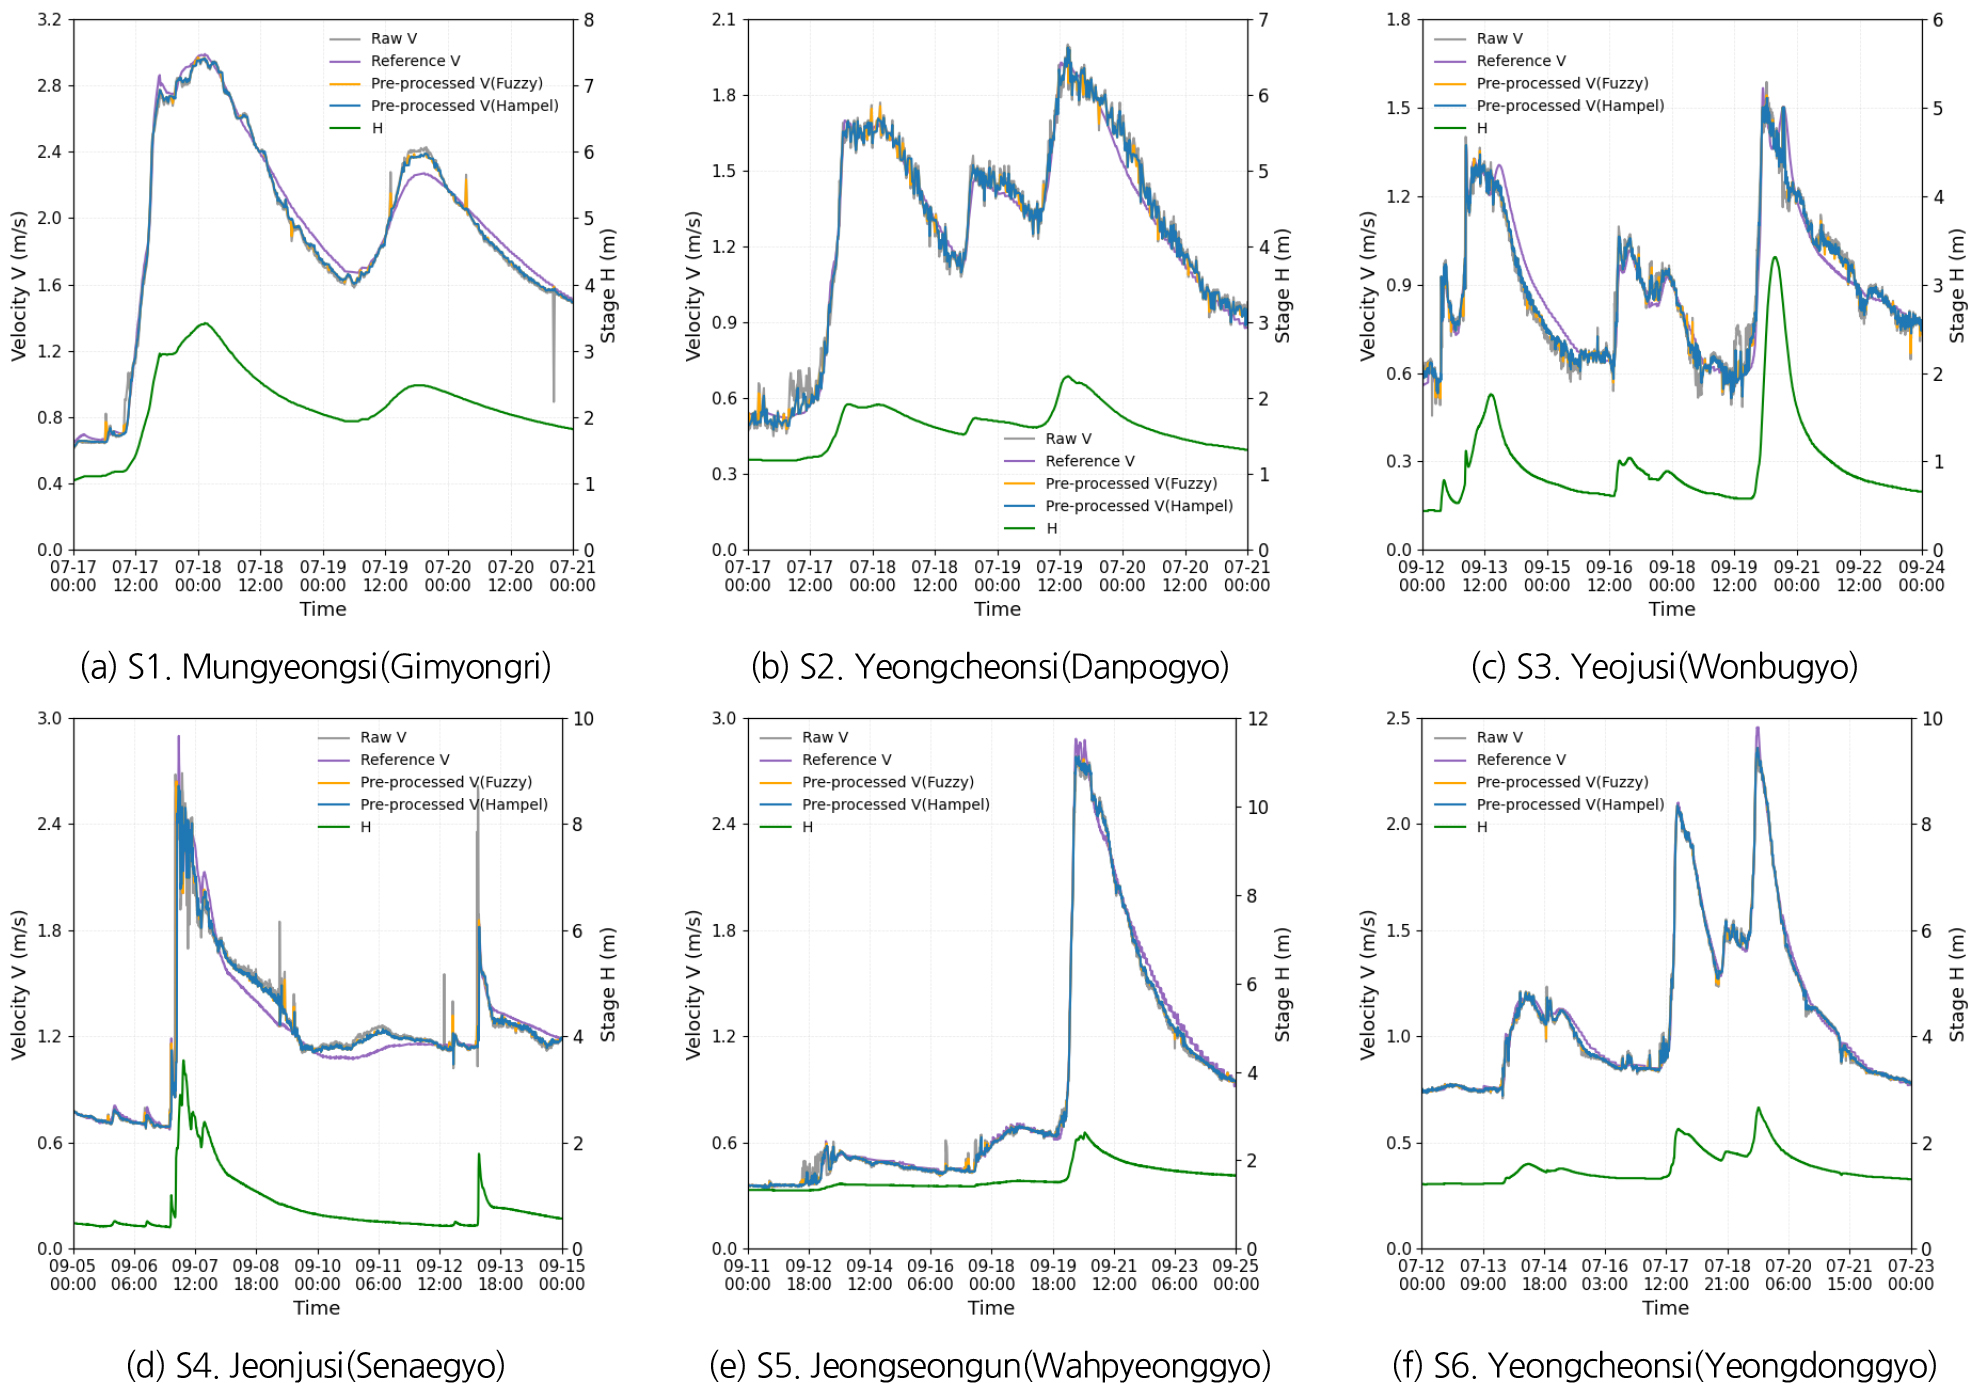
원시 유속 시계열에 RLS 기반 참조유속 생성과 퍼지 규칙 필터, 후행창 Hampel 필터를 순차적으로 적용한 결과, 지점별 오류 특성에 따라 스파이크형 이상치와 국지적 변동이 단계적으로 완화되는 경향이 확인되었다(Fig. 3). 전처리 단계는 실시간 적용을 전제로 하므로, 과도한 평활화보다는 주요 이상치 제거와 시계열 안정성 확보에 중점을 두었다. 이에 따라 전처리 이후의 유속 시계열은 원시자료의 전체적인 상승·하강 구조를 유지하면서 급격한 불연속 변동이 감소하는 형태로 정리되었다. 단계별 성능은 참조유속의 안정성(3.1절)과 퍼지 필터를 통한 1차 이상치 완화(3.2절), 후행창 Hampel 필터 기반 잔류 국지 변동 정제(3.3절)로 구분하여 평가하였다.
3.1 참조유속 검토
RLS 기반 학습 모델로 산정한 참조유속은 원시 유속 시계열에 포함된 단기 스파이크와 고주파 변동에 직접적인 영향을 받지 않으면서 수위 변화에 따른 전체적인 유속 변화 경향을 안정적으로 재현하였다(Fig. 3). 스파이크형 이상치가 빈번하게 나타난 S1과 S4 지점에서도 참조유속은 비정상적인 급변 구간에 크게 흔들리지 않고 연속적인 형태를 유지하였다. 또한 고주파 변동이 우세한 S2 지점과 수위-유속 관계의 산포가 큰 S3 지점에서도 참조유속은 관측유속의 미세 진동보다 평균적인 변화 경향을 반영하는 것으로 나타났다. 이러한 결과는 RLS 기반 참조유속이 원시 유속을 일괄 대체할 수 있음을 의미하는 것은 아니며, 측정유속의 비정상 편차를 판단하기 위한 안정적인 참조값으로 활용될 수 있음을 의미한다. 특히 이후 퍼지 규칙 필터에서 참조유속과 측정유속 간 상대오차가 이용되므로, 참조유속이 단기 이상치에 과도하게 반응하지 않는 특성은 1차 전처리의 안정성을 높이는 데 유효한 역할을 한다.
3.2 퍼지 기반 1차 전처리 성능 평가
퍼지 규칙 필터 적용 후 모든 지점에서 유속 변화량 분산(Var(ΔV))이 감소되었다(Table 4). 감소율은 지점별로 약 29.9~70.5%의 범위를 보였으며, 이는 퍼지 필터가 참조유속과 측정유속 간 편차가 큰 구간을 중심으로 스파이크형 이상치와 급격한 변동을 선택적으로 완화하였음을 보여준다. 특히 스파이크형 이상치와 큰 변동성이 동시에 나타난 S1과 S4 지점에서는 Var(ΔV)이 각각 0.0022에서 0.0007로 70.5%, 0.0083에서 0.0029로 64.9%의 큰 폭으로 저감되어 가장 뚜렷한 개선 효과가 확인되었다.
반면 S3 및 S6 지점에서는 Var(ΔV) 감소율이 약 30% 수준으로 상대적으로 적게 나타났다. 이는 해당 지점의 변동이 단일 시점의 큰 스파이크보다는 연속적인 유속 변동 또는 비교적 완만한 홍수파 변화로 구성되어 있었기 때문으로 판단된다. 즉, 퍼지 필터는 모든 변동을 일괄적으로 억제하기보다 참조유속과의 상대오차가 큰 비정상 구간에 더 강하게 작동하는 특성을 나타내었다.
Table 4.
Quantitative comparison of velocity time series before and after each processing stage. The proposed framework consistently reduces noise (Var(ΔV)) and variability (σ(ΔV)), demonstrating effective trade-off between noise removal and hydrological integrity
동일 수위 조건에서의 유속분산(Var(V|H-bin)) 또한 퍼지 필터 적용 후 전반적으로 감소하는 경향을 보였다. 감소율은 지점별로 약 1.4~38.6% 범위로 분석되었으며, 특히 S1과 S2, S3, S4 지점에서 수위-유속 관계의 산포 완화 정도가 20% 이상으로 상대적으로 명확하게 나타났다. 이는 퍼지 필터가 시간축상의 급격한 변동을 줄이면서 동시에 수위 조건에 대한 유속 반응의 일관성을 높이는 데에도 기여한 것으로 볼 수 있다. 일부 구간에서는 물리적으로 타당한 범위 내에 있는 측정유속이 참조유속 방향으로 소폭 조정되는 양상이 나타났으나(Figs. 3(a), 3(c) and 3(d)), 본 연구에서는 퍼지 필터가 수위-유속 관계의 일관성을 우선적으로 유지하도록 설계된 결과로 판단하였다.
3.3 Hampel 기반 2차 전처리 성능 평가
퍼지 필터 이후에도 일부 구간에서는 여전히 짧은 시간 규모의 국지적 이상치와 미세 변동이 잔류하였다. 이에 후행창 Hampel 필터를 추가 적용한 결과, 유속 변화량의 표준편차(σ(ΔV))가 모든 지점에서 추가적으로 완화되었다(Table 3). 퍼지 필터 결과 대비 완화율은 지점에 따라 약 2.1~15.7% 범위로 나타났으며, 이는 후행창 Hampel 필터가 1차 전처리 이후 남은 국지적 변동을 보완적으로 정제했음을 보여준다.
지점별로는 S1과 S4 지점에서 추가 완화율이 각각 0.0255에서 0.0215로 15.7%, 0.0538에서 0.0471로 12.5%로 크게 나타났다. 두 지점은 원시자료에서 스파이크형 이상치와 큰 변동성이 함께 나타난 지점으로, 퍼지 필터 이후에도 잔류하는 단기 변동이 상대적으로 많았기 때문에 Hampel 필터의 추가 보정 효과가 다른 지점과 비교하여 더 뚜렷하게 나타난 것으로 판단된다. 반면 S3과 S6 지점에서는 완화율이 약 2% 수준으로 상대적으로 작게 나타났다. 이는 S3 지점의 경우 퍼지 단계에서 이미 상당 부분(16.3%) 안정화되었고, S6 지점에서는 원시자료의 변동이 단일 시점 이상치보다 연속적인 흐름 변화에 가까웠기 때문으로 해석할 수 있다.
시간축에서 살펴보면, 후행창 Hampel 필터 적용 후 일부 단기 스파이크와 불연속적인 진동 패턴이 완화되었으나, 연속적인 미세 고주파 변동은 일부 잔존하였다(Fig. 3). 이는 후행창 Hampel 필터가 실시간 조건에서 국지 이상치를 제거하는 데에는 효과적이나, 현재 시점 이후의 정보를 활용할 수 없는 구조적 한계를 갖기 때문이다. 따라서 전처리 단계는 실시간으로 활용 가능한 수준의 안정화된 결과를 제공하지만, 사후 분석을 위한 정밀 보정에는 추가적인 후처리 단계가 필요함이 확인되었다.
4. 전처리된 유속 시계열의 후처리 단계별 결과 평가
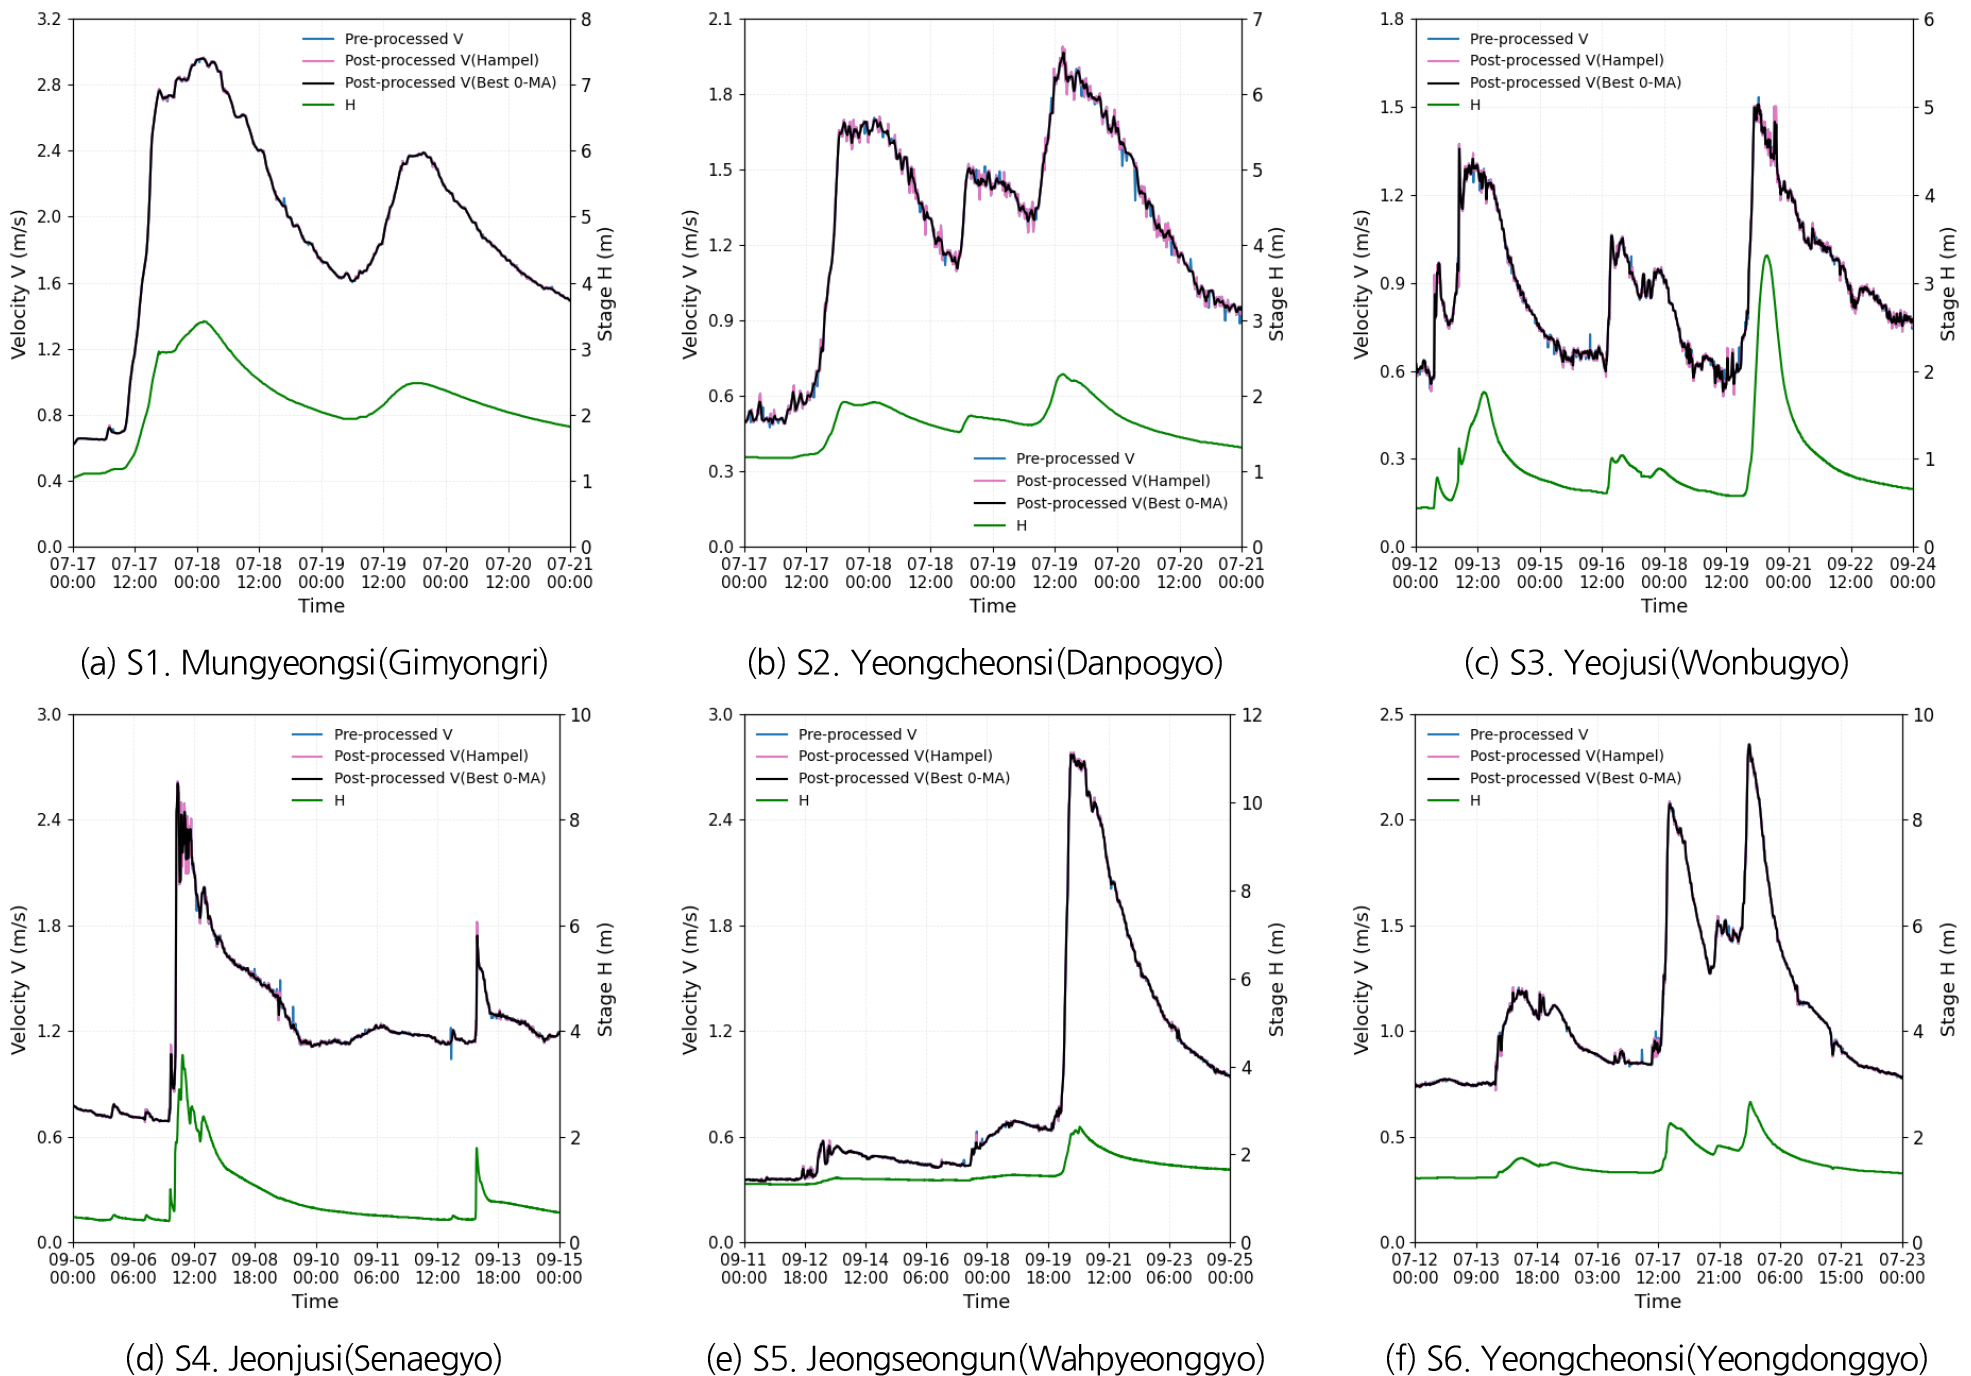
전처리 이후의 유속 시계열에는 주요 스파이크형 이상치와 진동 성분이 완화되었으나, 미세한 고주파 변동과 잔류 이상치가 여전히 확인되고 있다. 후처리 단계에서는 이러한 잔류 성분을 정제하기 위해 중앙창 Hampel 필터와 0-위상 이동평균 필터를 순차적으로 적용하였다. 중앙창 Hampel 필터는 전처리 단계의 인과적 제약으로 충분히 제거되지 못한 국지적 이상변동을 정제하는 역할을 수행하였고, 이어지는 0-위상 이동평균 필터는 첨두유속과 시간 구조의 왜곡을 최소화하면서 연속적인 고주파 변동을 완화하는 역할을 하였다(Fig. 4).
4.1 중앙창 Hampel 기반 1차 후처리 성능 평가
지점별로 중앙창 Hampel 필터 적용 후 전처리 결과 대비 σ(ΔV)는 2.3~8.5% 추가 감소하였다(Table 4). 이는 후행창 기반 전처리에서 충분히 판단하기 어려웠던 일부 잔류 이상변동과 국지적 불연속성이 양방향 시간 정보를 활용한 후처리 단계에서 추가적으로 완화되었음을 시사한다. 특히 S2 지점에서는 σ(ΔV)가 0.0399에서 0.0365로 8.5% 감소하였고, S5 지점에서는 0.0136에서 0.0126으로 7.4% 감소하면서 상대적으로 뚜렷한 추가 개선 효과가 나타났다. S2 지점은 고주파 변동이 우세한 지점으로, 전처리 이후에도 짧은 주기의 변동이 남아 있었기 때문에 중앙창 Hampel 필터의 정제 효과가 비교적 크게 나타난 것으로 판단된다. S5 지점은 원시자료의 변동성이 크지 않은 지점이지만, 일부 국지적 변동이 후처리 과정에서 추가로 완화되었다. 반면 S1과 S4, S6 지점에서는 추가 감소율이 상대적으로 작았으며, 이는 전처리 단계에서 주요 이상치가 이미 상당 부분 제거되었기 때문으로 사료된다.
Fig. 4에서 확인된 바와 같이 중앙창 Hampel 필터 적용 후 시계열의 국지적 불연속성과 톱니형 변동은 전처리 결과보다 완화되었다. 그러나 연속적인 미세 고주파 성분은 완전히 제거되지 않았으며, 이는 통계적 이상치 검출만으로는 시계열 전반에 분포하는 작은 진동 성분을 평활화하기 어렵기 때문이다. 따라서 중앙창 Hampel 필터는 최종 평활화 이전에 잔류 이상치를 정제하고, 0-위상 이동평균 필터가 과도하게 왜곡되지 않고 기능할 수 있는 기반을 제공한 것으로 평가된다.
4.2 0-위상 이동평균 기반 최종 처리 성능 평가
중앙창 Hampel 필터 이후에도 남아있는 연속적인 고주파 변동을 완화하기 위해 0-위상 이동평균 필터를 적용하였다. 후보 창 크기 에 대해 형태 보존 지표 와 , , 를 산정한 결과, 모든 지점에서 가장 작은 창 크기인 =3이 최종적으로 선택되었다(Table 5). 이는 선행 단계에서 이미 주요 이상치와 국지적 변동이 정제되어 최종 평활화 단계에서는 강한 필터링보다 최소 창 크기를 이용한 보수적인 평활화가 적절하였음을 보여준다.
Table 5.
Optimal window size (N) selection for zero-phase moving average smoothing based on hydrological shape-preservation metrics. Candidate window sizes (N=3, 5, 7, and 9) were evaluated using, , , and . The selected window size represents the most conservative smoothing level determined from the candidate set while considering peak retention, slope retention, and velocity-sum preservation
다만 최적 창 크기 선택 근거는 지점별로 차이를 보였다. S1과 S5, S6 지점은 가 각각 0.650과 0.487, 0.468로 적정 범위인 0.4~0.7에 포함되었고, 도 각각 0.983과 0.929, 0.960으로 0.9 이상을 유지하였다. 해당 지점에서는 원시 시계열 내 일부 구간에 스파이크형 이상치와 홍수파에 의한 변동만이 존재하여 고주파 변동 완화와 유속의 상승·하강 구조 보존이 비교적 균형 있게 이루어진 것으로 판단된다. S2와 S3, S4 지점은 선택된 =3에서도 가 각각 0.215와 0.278, 0.312로 적정 범위보다 낮았고, 는 각각 0.862와 0.896, 0.893으로 기준값 0.9에 다소 미달하였다. S2와 같이 고주파 변동이 지배적인 지점이나, S3 및 S4와 같이 수위-유속 관계의 산포가 큰 지점에서는 표면유속 시계열에 측정 노이즈뿐만 아니라, 난류성 요동과 국부 유동 불안정성, 홍수파 진행과정의 비정상 흐름 성분이 함께 포함될 수 있다. 이러한 조건에서는 와 가 짧은 시간 규모의 변동에 매우 민감하게 반응하여 최소 창 크기를 적용하더라도 실제 흐름 변동을 포함한 단기 변동 성분이 크게 감소할 수 있다. 따라서 본 연구에서는 해당 지점에서의 결과를 잔류 고주파 변동 완화와 실제 난류성 유속 변동 보존 사이의 상충관계(trade-off)로 해석하였으며, 실제 흐름 변동의 과도한 평활화를 방지하고 홍수파의 첨두 규모와 총량을 보존하기 위해 가장 보수적인 창 크기가 최종 선택된 결과로 판단하였다.
첨두유속과 유속 기반 총량의 보존성은 전 지점에서 안정적으로 나타났다. 선택된 =3에서 모든 지점의 는 0.988~0.999의 범위로 분석되었으며, 는 1.0으로 산정되었다. 이는 최종 평활화 과정에서 최대유속의 크기와 유속 합계 기준의 총량 변화가 미미하였음을 의미한다. 0-위상 이동평균 필터 적용을 통해 일부 지점에서는 변화량 분산과 기울기 지표가 적정 범위에서 다소 벗어났으나, 첨두 규모와 유속 기반 총량에 대해서는 보존성이 높은 것으로 확인되었다. Fig. 5와 함께 수위변화에 대한 유속변화의 상관성을 살펴보면(Table 6), 시계열 처리 이후 원시자료에서 나타나던 산포와 불규칙한 반응이 완화되고, 수위 변화에 대한 유속 반응이 보다 일관된 형태로 정리되었다. 이는 최종 후처리 과정이 시계열을 부드럽게 만들면서 수위 변화에 대응하는 유속 변화의 물리적 해석성을 높이는 데 기여했음을 시사한다. 종합적으로 0-위상 이동평균 단계는 선행 필터링 이후 잔류하는 고주파 변동을 완화하는 최종 정제 과정으로 기능하였으며, 이 과정에서 특히 첨두유속과 유속 기반의 총량 변화가 억제되는 동시에 시계열의 안정성과 가독성이 효과적으로 개선되었다.
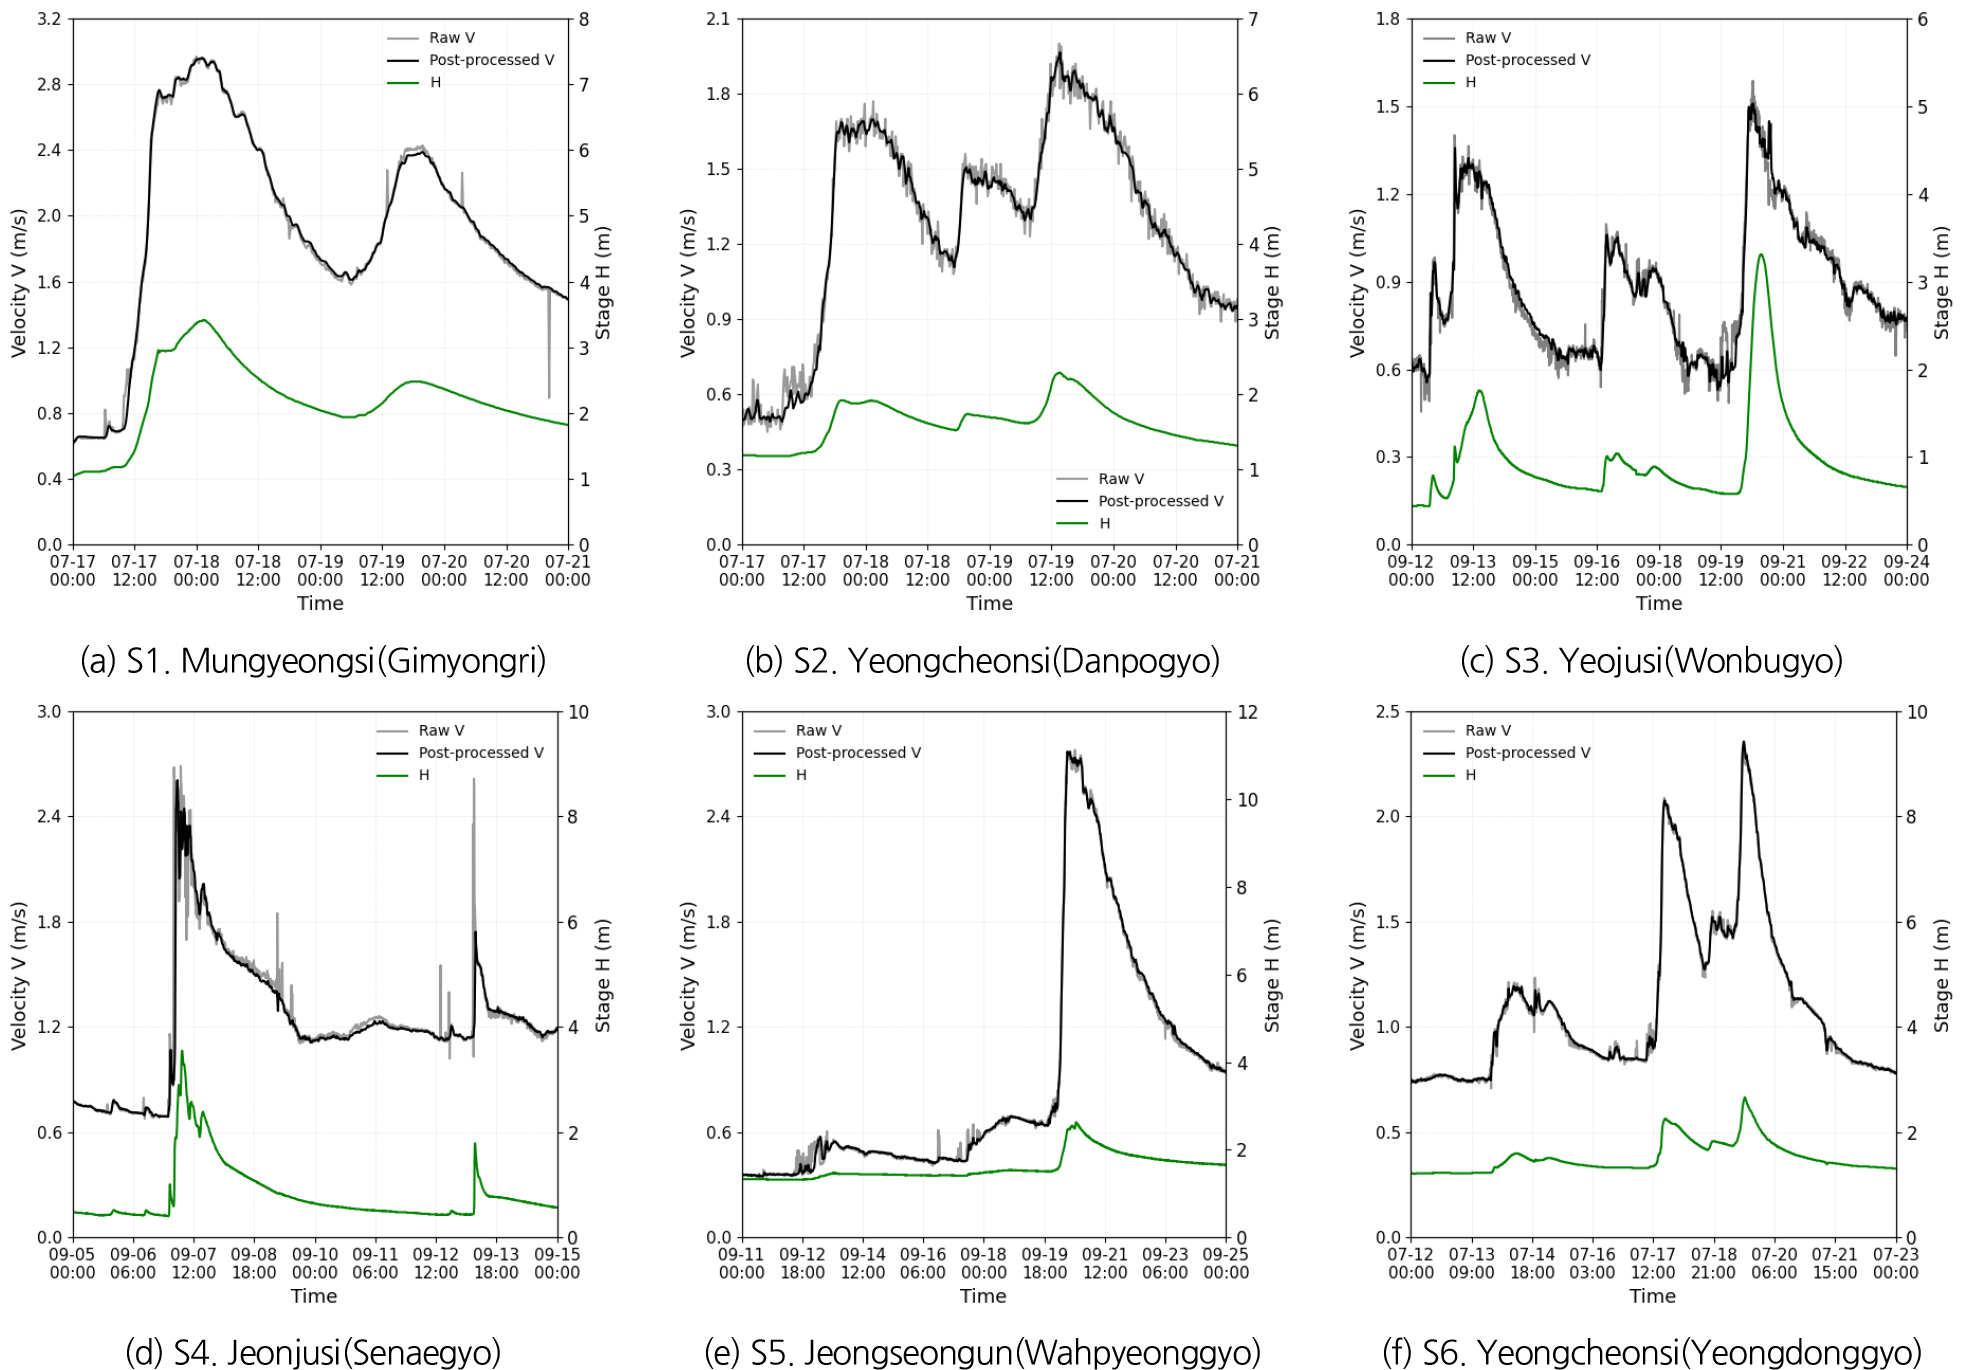
Table 6.
The correlation between stage change (ΔH) and velocity change (ΔV). The results demonstrate reduced variability and improved consistency in the ΔH–ΔV relationship after processing, as indicated by Corr(ΔH-ΔV)
5. 결 론
본 연구에서는 실시간으로 관측되는 유속 시계열의 운영 목적과 처리 목적에 따라 학습 기반, 규칙 기반, 통계 기반 필터를 단계적으로 적용하는 전처리-후처리 프레임워크를 제안하였다. 이를 위해 처리 단계를 실시간 활용성을 확보하기 위한 전처리와 사후 정밀 보정을 위한 후처리로 기능적으로 분리하고, 각 단계에서 시계열에 포함된 복합 오류 유형을 보완적으로 처리하도록 구성하였다. 대상 자료는 2025년도 홍수기 중 대표 수문사상이 발생한 기간에 서로 다른 오류 유형이 관측된 6개 지점(S1~S6)의 유속 시계열로 구성되었으며, 프레임워크의 단계별 주요 성능 평가 결과는 다음과 같다.
(1)RLS를 활용하여 생성된 참조유속은 수위 변동에 따른 경향이 안정적으로 재현되면서, 이후 퍼지 규칙 기반 단계에서 측정유속의 비정상 편차를 판단하는 참조값으로의 활용 가능성이 확인되었다.
(2)퍼지 규칙 기반 1차 전처리 결과, 유속 변화량 분산(Var(ΔV))은 지점별 특성에 따라 29.9~70.5% 감소하였다. 특히 스파이크형 이상치가 두드러진 S1과 S4 지점에서는 각각 70.5%와 64.9%의 큰 저감 효과가 나타났다. 급격한 이상 변동이 완화되면서 동일 수위대 유속 분산(Var(V|H-bin)) 또한 1.4~38.6% 저감되었다.
(3)후행창 Hampel 기반 2차 전처리 단계에서는 퍼지 필터 이후에도 잔류하는 국지적 이상치와 단기 변동이 추가적으로 보정되었다. 이 단계에서 지점에 따라 시계열의 변동성(σ(ΔV))이 퍼지 전처리 결과 대비 2.0~15.7% 추가 감소하였으며, 특히 S1과 S4 지점에서는 각각 15.7%와 12.5%의 감소율을 보였다.
(4)중앙창 Hampel 기반 1차 후처리 단계에서는 양방향 시간 정보를 활용하여 전처리의 인과적 제약으로 인해 충분히 제거되지 못한 톱니형 변동과 국지적 불연속성을 정밀하게 정제하였다. 이를 통해 σ(ΔV)가 전처리 결과 대비 2.3~8.5% 추가 개선되면서, 후속 평활화 필터가 시계열의 과도한 왜곡 없이 작용할 수 있는 기반이 마련된 것으로 평가되었다.
(5)0-위상 이동평균 기반 최종 후처리 단계에서는 최적 창 크기 선택을 통해 잔류 고주파 변동을 완화하면서 첨두유속과 시간 구조의 왜곡을 최소화하였다. 창 크기의 선정 결과, 모든 지점에서 가장 작은 창인 =3이 선택되었으나, 형태 보존 지표의 만족 정도는 지점별로 차이를 보였다. S1과 S5, S6 지점은 유속 변화량 분산 비율 와 유속 기울기 비율 의 기준을 만족한 반면에 S2와 S3, S4 지점은 기준 범위에 다소 미달하였다. 그러나 첨두유속 보존율 와 유속 총량 를 통해 수문학적 형태가 유지된 것으로 확인되었고 수위 변화와 유속 반응의 상관성도 개선되면서, 본 연구에서는 1차 후처리 이후 고주파와 난류성 변동의 잔존량에 비례된 평활화의 정도로 판단하였다.
결론적으로 전처리 단계에서는 실시간 운영이 가능한 수준의 안정성이 확보되었고, 후처리 단계에서는 정밀 분석을 위한 시계열의 전반적인 가독성과 해석성이 향상되었다. 이러한 결과는 본 연구에서 제안한 단계적 프레임워크가 단일 필터로 처리하기 어려운 실시간 유속 시계열의 복합 오류를 완화하고 운영 목적에 따른 자료의 신뢰도를 높이는 데에 효과적임을 나타낸다. 후속 연구에서는 수리구조물 영향, 배수 조건 등 다양한 관측 조건에 대해 필터 구조와 매개변수의 적용성을 검증하고, 최종 처리된 유속자료 기반의 추정 유량을 기준유량과 비교하여 성능을 평가할 필요가 있다. 이를 통해 실시간 수문 관측 자료의 품질과 수문해석의 신뢰도를 제고할 수 있으며, 실시간 보정 기능이 계측 시스템에 적용될 경우 관측 단계에서의 자료 품질 향상에도 기여할 수 있으리라 기대된다.